پایداری نمایی
| معادلات دیفرانسیل |
|---|
 |
| طبقهبندی |
| پاسخها |
در نظریه کنترل، یک سامانه خطی نامتغییر با زمان (اِلتیآی) پیوسته بهصورت نمایی پایدار است اگر و تنها اگر سامانه دارای مقادیر ویژه (یعنی قطبهای سامانههای ورودی به خروجی) با بخشهای حقیقی اکیداً منفی (یعنی در نیمه چپ صفحه مختلط) باشد.[۱] یک سامانه اِلتیآی با ورودی به خروجی گسسته در زمان، به صورت نمایی پایدار است اگر و تنها اگر قطبهای تابع تبدیل آن اکیداً درون دایره واحد متمرکز بر مبدأ صفحه مختلط قرار گیرند. سامانههایی که اِلتیآی نیستند اگر همگرایی آنها توسط اُفت نمایی کراندار شود، بهصورت نمایی پایدار هستند. پایداری نمایی نوعی پایداری مجانبی است که برای سامانههای دینامیکی عمومیتر معتبر است.
تعریف
سامانهای را در نظر بگیرید که در اینجا به صورت تکهای پیوسته در و لیپشیتز در است. بدون از دست دادن کلیت، فرض کنید که در مبدأ یک تعادل دارد این تعادل در صورت وجود، بهصورت نمایی پایدار است. به طوری که برای همه [۲] یعنی، جواب نرخ تصاعدی اُفت را نشان میدهد.
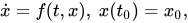


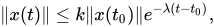


پیامدهای عملی
یک سامانه اِلتیآی با پایداری نمایی، سامانهای است که با اعمال یک ورودی محدود یا شرایط اولیه غیر صفر، «منفجر» (یعنی خروجی نامحدود نمیدهد) نمیشود. علاوه بر این، اگر به سامانه یک ورودی ثابت و محدود (یعنی یک پله) داده شود، هرگونه نوسان حاصل در خروجی با نرخ نمایی کاهش مییابد و خروجی به صورت مجانبی به یک مقدار نهایی و حالت مانا جدید میل میکند. اگر به جای آن، یک ضربه دلتای دیراک به عنوان ورودی به سامانه داده شود، نوسانات حاصله از بین میروند و سامانه به مقدار قبلی خود بازمیگردد. اگر نوسانات از بین نروند، یا سامانه با اعمال یک ضربه به خروجی اصلی خود برنگردد، سامانه در عوض پایداری حاشیهای دارد.
مثال سامانههای اِلتیآی با پایداری نمایی
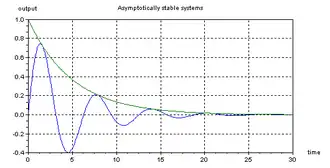
نمودار سمت راست ، پاسخ ضربه دو سامانه مشابه را نشان میدهد. منحنی سبز، پاسخ سامانه با پاسخ ضربه است، در حالی که آبی نشان دهنده سامانه با پاسخ ضربه است. اگرچه یکی از پاسخها نوسانی است، اما هر دو با گذشت زمان به مقدار اولیهٔ ۰ برمیگردند.

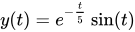
مثال دنیای واقعی
تصور کنید که یک تیله را در یک مَلاقه قرار میدهید. تیله خودش را در پایینترین نقطه ملاقه قرار میدهد و اگر تکان نخورد، همانجا میماند. حالا تصور کنید که به توپ را هُل دهید، که تقریباً معادل ضربه دلتای دیراک است. تیله به جلو و عقب میغلتد اما در نهایت دوباره در ته ملاقه قرار میگیرد. رسم موقعیت افقی تیله در طول زمان، یک سینوسی به تدریج کاهشی، تقریباً شبیه منحنی آبی در تصویر بالا، ایجاد میکند.
در این حالت، یک ورودی پلهای مستلزم آن است که تیله از کف ملاقه دور نگه داشته شود تا نتواند به عقب بغلتد. تیله در همان موقعیت باقی میماند و برخلاف حالتی که سامانه فقط کمی پایدار یا کاملاً ناپایدار باشد، تحت این نیروی ثابت برابر با وزنش، به دور شدن از کف ملاقه ادامه نمیدهد.
در این مثال، سامانه برای همه ورودیها پایدار نیست. اگر تیله را به اندازه کافی هل دهید، از ملاقه بیرون میافتد و سقوط میکند و تنها زمانی متوقف میشود که به کف برسد؛ بنابراین، برای برخی سامانهها، میتوان گفت که یک سامانه در محدوده خاصی از ورودیها بهصورت نمایی پایدار است.
جستارهای وابسته
منابع
پیوند به بیرون
- تخمین پارامتر و پایداری مجانبی در فیلترسازی تصادفی، آناستازیا پاپاواسیلیو، ۲۸ سپتامبر ۲۰۰۴
الگو:Differential equations topics